地瓜丸的工作室 · 其他项目
同一个鼠标输入,沿两条主控路线驱动双轴机构。
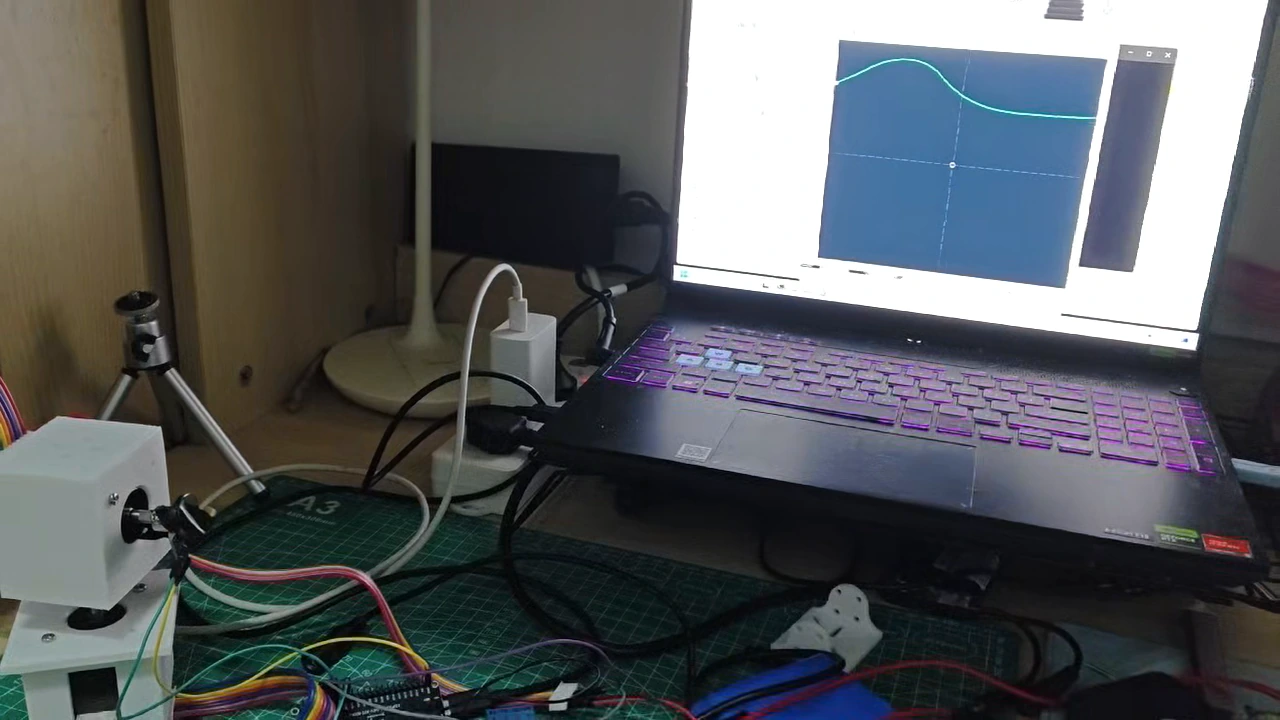
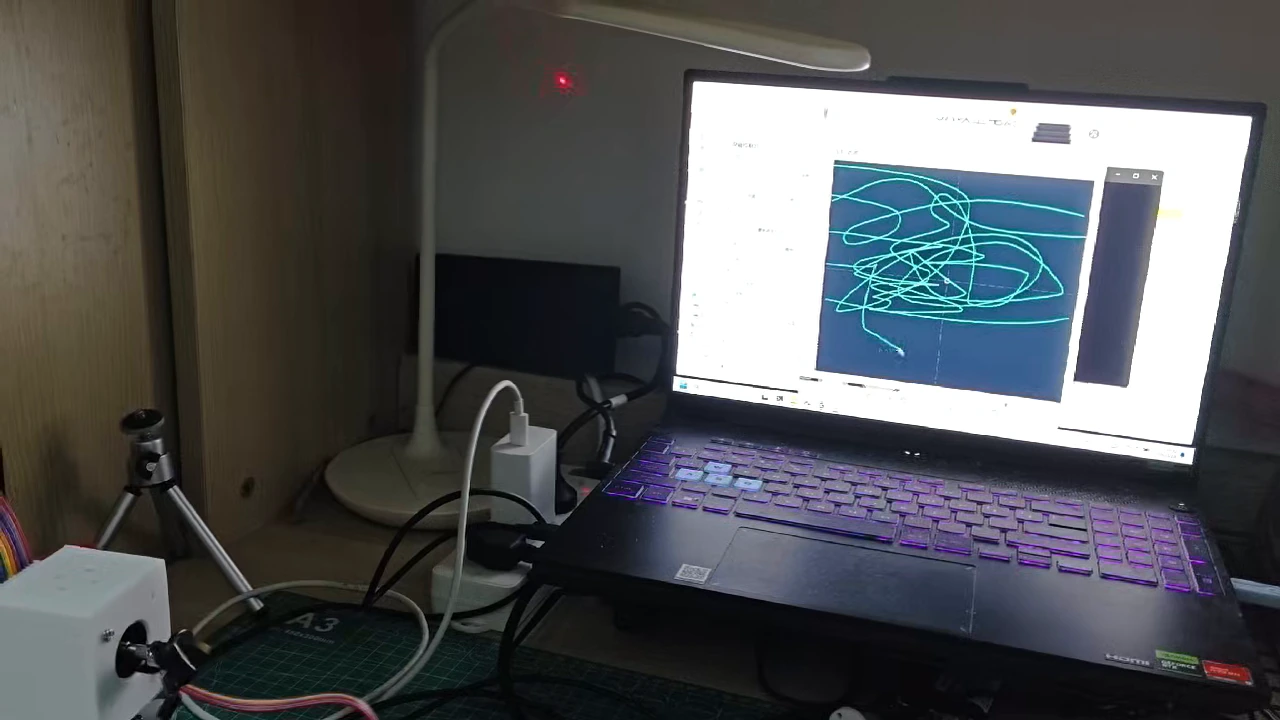
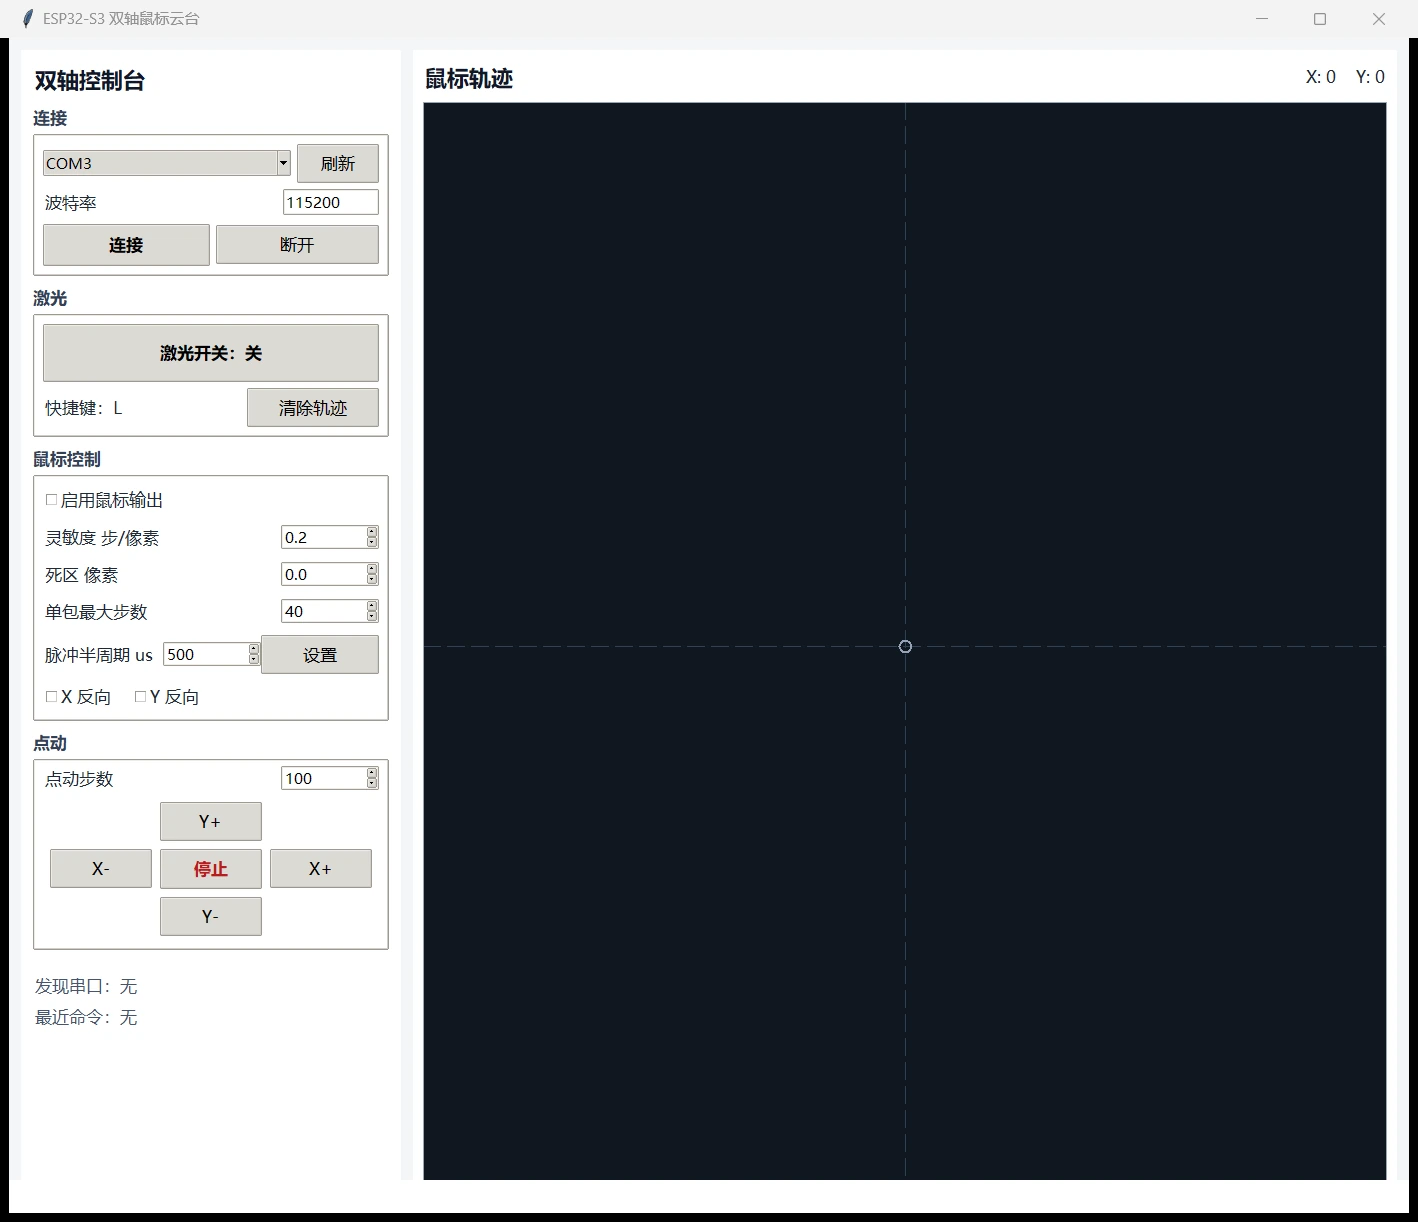
把鼠标动作变成可控的两轴运动
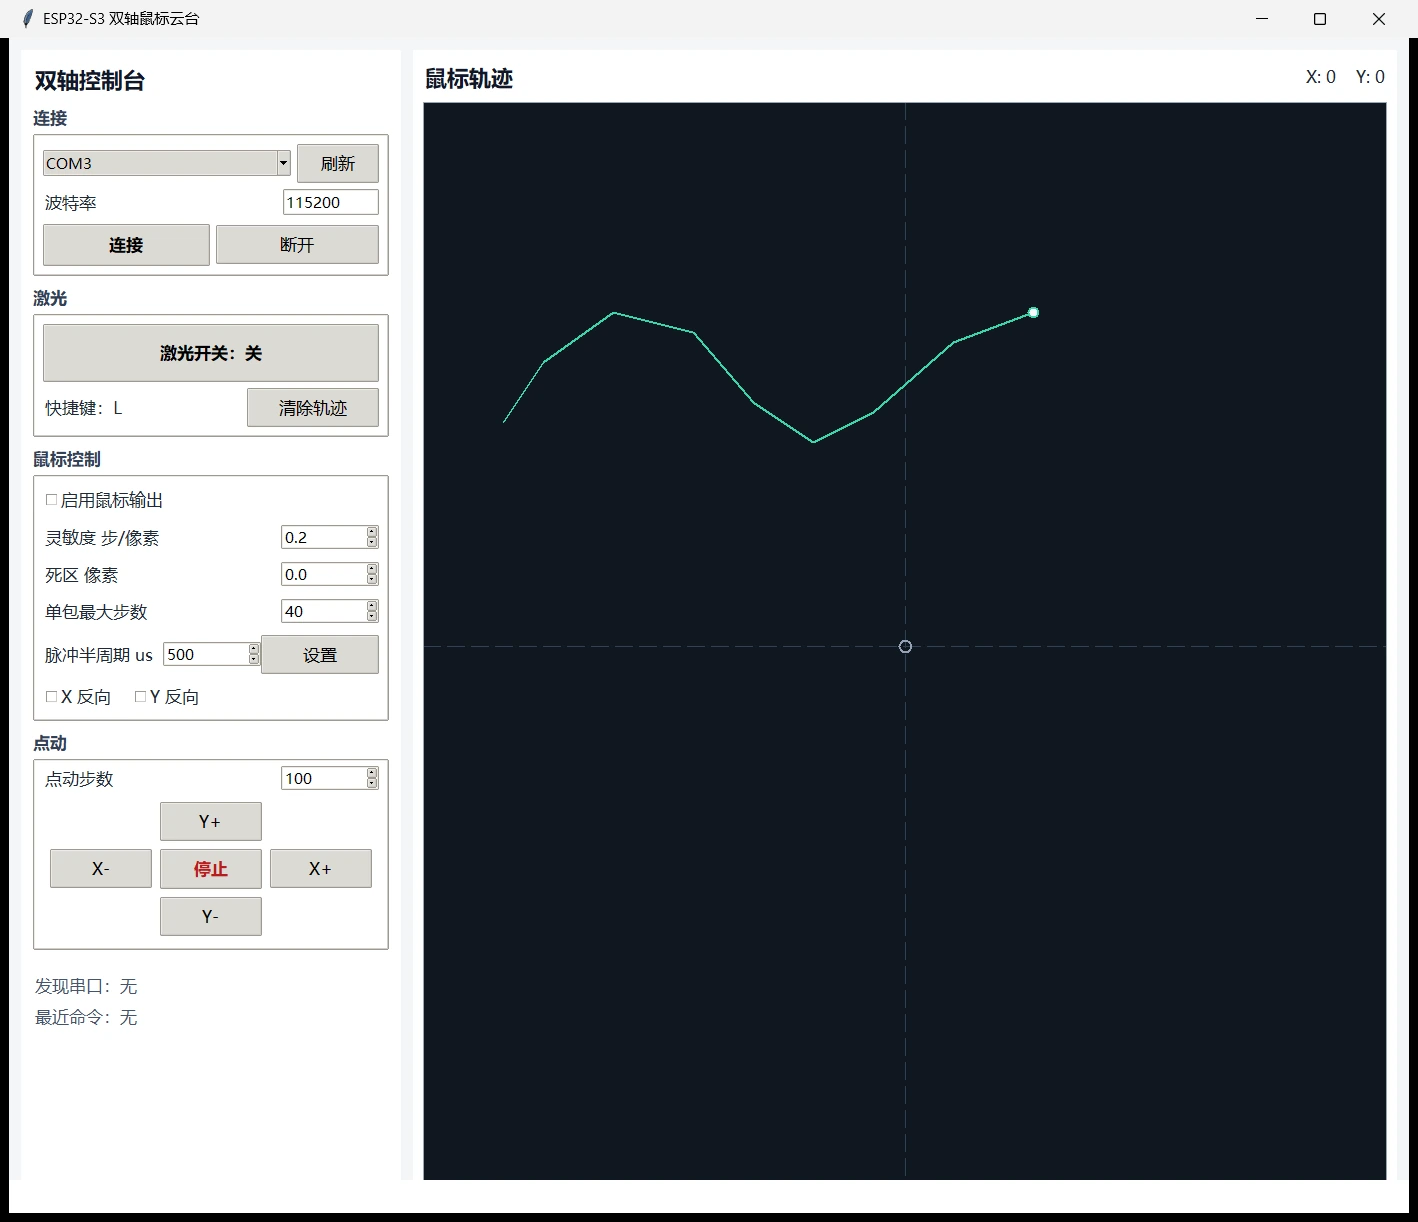
这件作品以电脑鼠标作为输入,通过中文界面调节灵敏度、速度和死区,再将命令发送给主控,驱动两台闭环步进电机。除了连续鼠标控制,还保留点动和激光开关,方便先检查方向与单轴动作,再进入完整交互。
同一条链路,两种实现
ESP32-S3 版本使用 ESP-IDF 固件接收串口命令并输出 STEP/DIR 脉冲,另有 Arduino 版本备份。FPGA 版本将串口接收、命令解析与两路脉冲发生组织成硬件逻辑,并保留状态指示。两版共用“电脑解释输入、主控执行时序、电机完成动作”的分工,但不能把一版的引脚、协议与配置直接套给另一版。
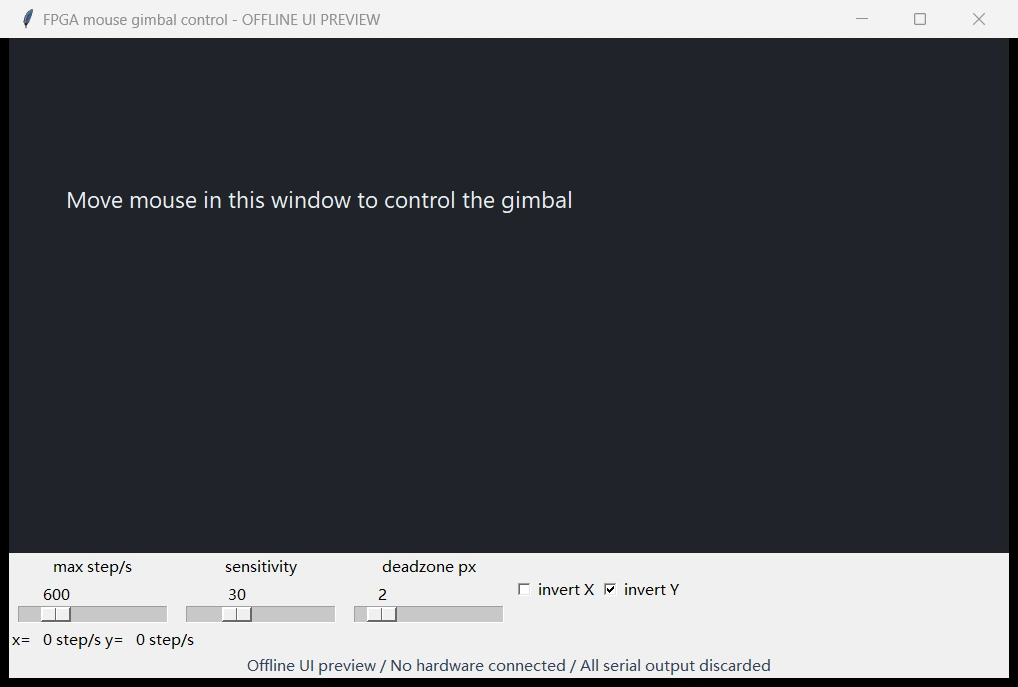
交互参数要能解释动作
灵敏度决定输入和运动的比例,死区减少静止附近的细小变化,速度限制则控制动作的激烈程度。鼠标停下之后怎样停止输出,同样是交互的一部分。中文 GUI 与串口协议使输入、命令和实际动作更容易逐步对照,也为后续接入视觉坐标留下清晰接口。
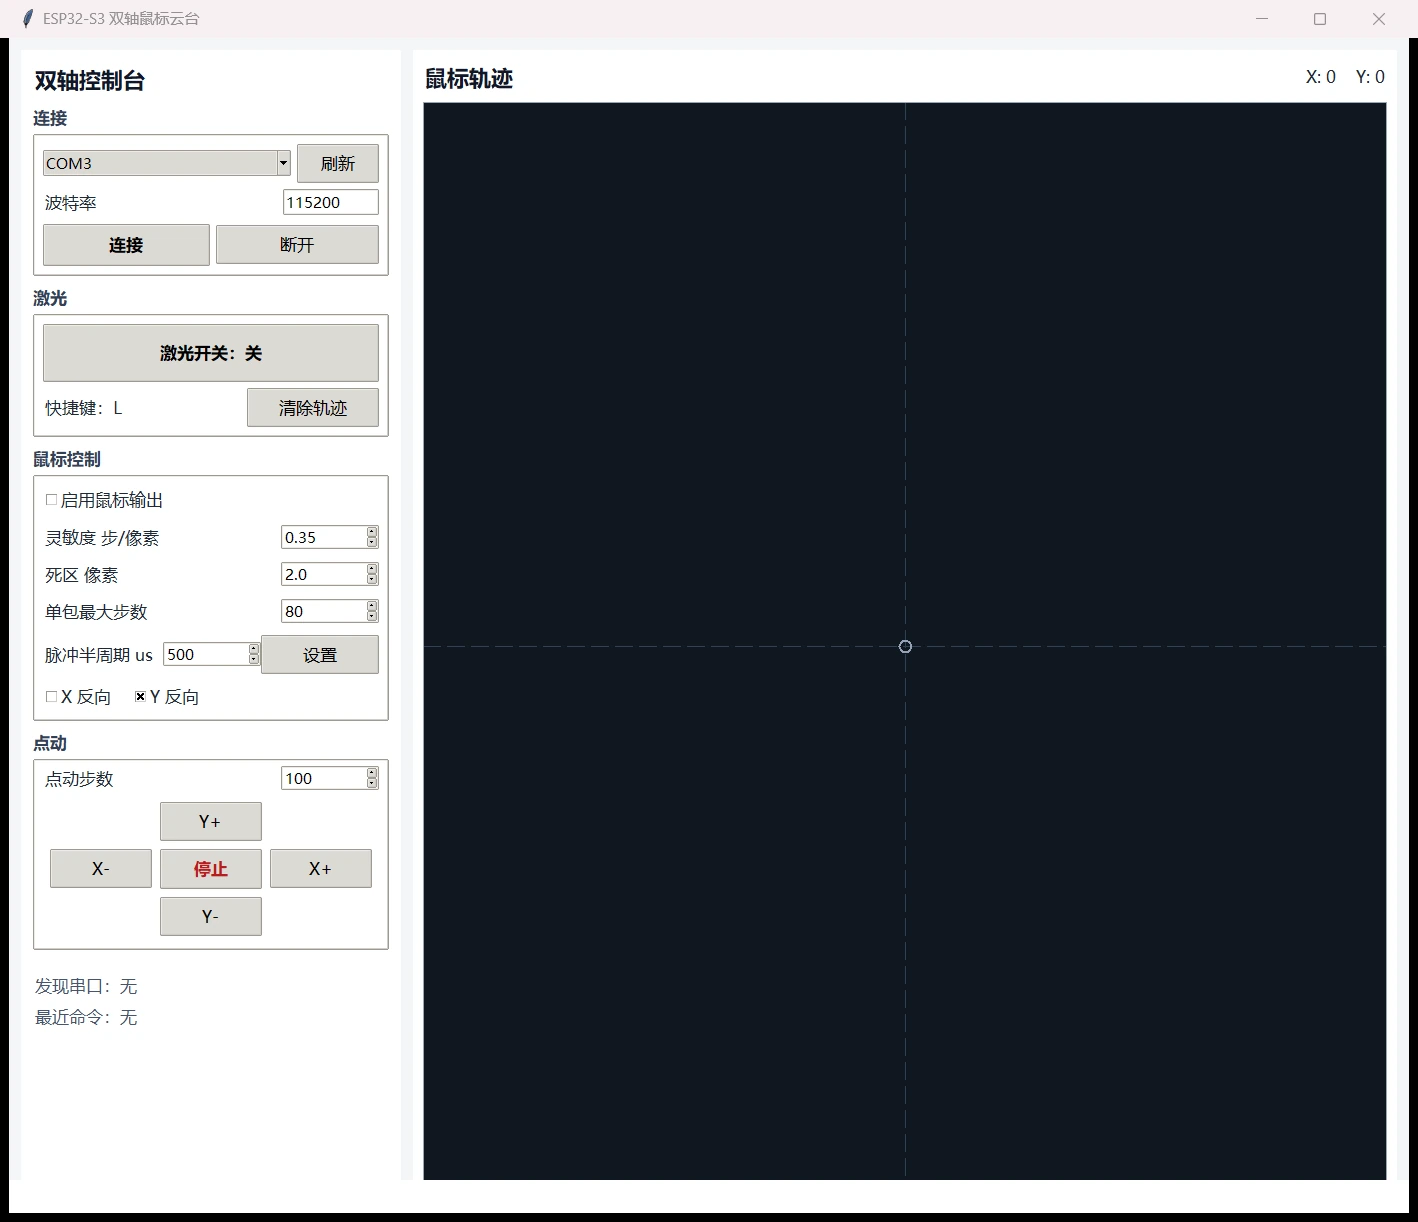
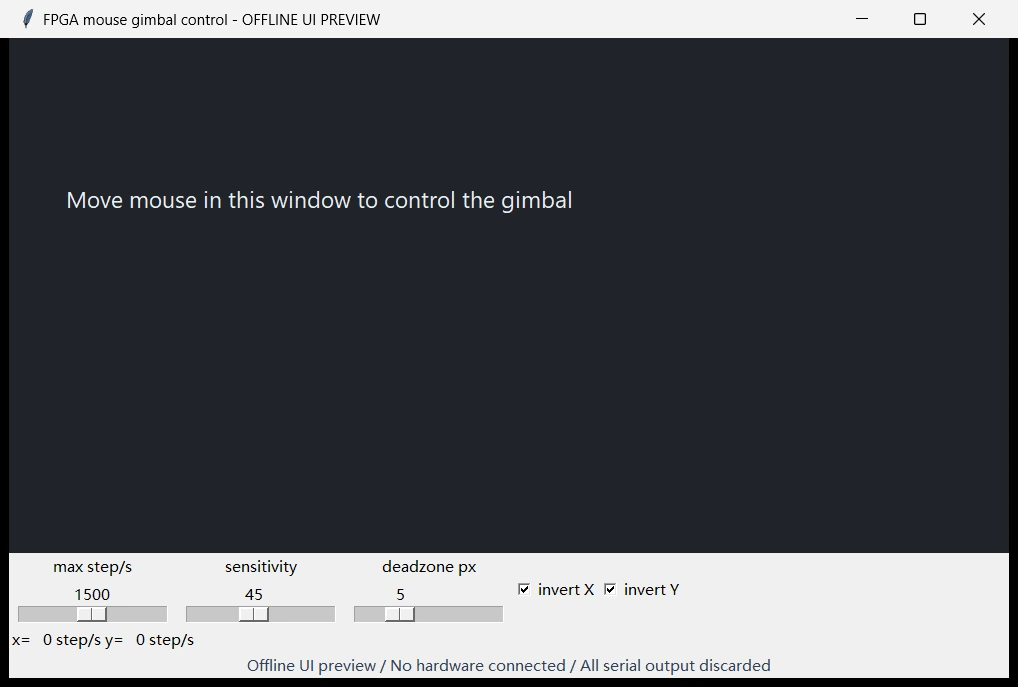
从能动到可联调
项目材料按硬件、接线、固件、GUI、协议与常见问题组织。实践时先核对供电、共地与两轴方向,再用小范围点动检查执行链;确认命令能被接收之后,才调节连续输入的手感。电机自身闭环与系统级视觉闭环是不同层次,不能因为使用闭环电机就声称完成了位置视觉反馈。
作品展示的重点
现有两条工程都保留实现与说明,本页对比的是软件任务与硬件并行逻辑如何承担同一种控制接口。未公开本机配置或整包工程,也不把未经同条件测量的实时性、精度和流畅程度写成胜负结论。它与自动追踪项目共用部分执行链,但鼠标版仍以人工输入为目标。
查看功能路径示意
源码与复现
鼠标控制双轴云台 · 两条主控路线 · 查看 GitHub 源码
仓库提供代码入口、接线/协议和运行说明,按 MIT 发布;构建与验证范围单独记录。模型权重、数据集和个人配置不随代码公开。
继续阅读
更多作品 · 地瓜丸的 FPGA 教学平台 · 去找地瓜丸→