地瓜丸 · 系统开发与工程交付
从板端逻辑到在线产品,
把系统设计、联调与交付接起来。
我的实践覆盖 FPGA 音画处理、嵌入式视觉、闭环运动控制与 Web 产品。围绕自己推进的项目,我组织技术方案、软硬件接口、可视化和验证,并搭建 AI 协作流程,让实现、演示和长期维护能够衔接。
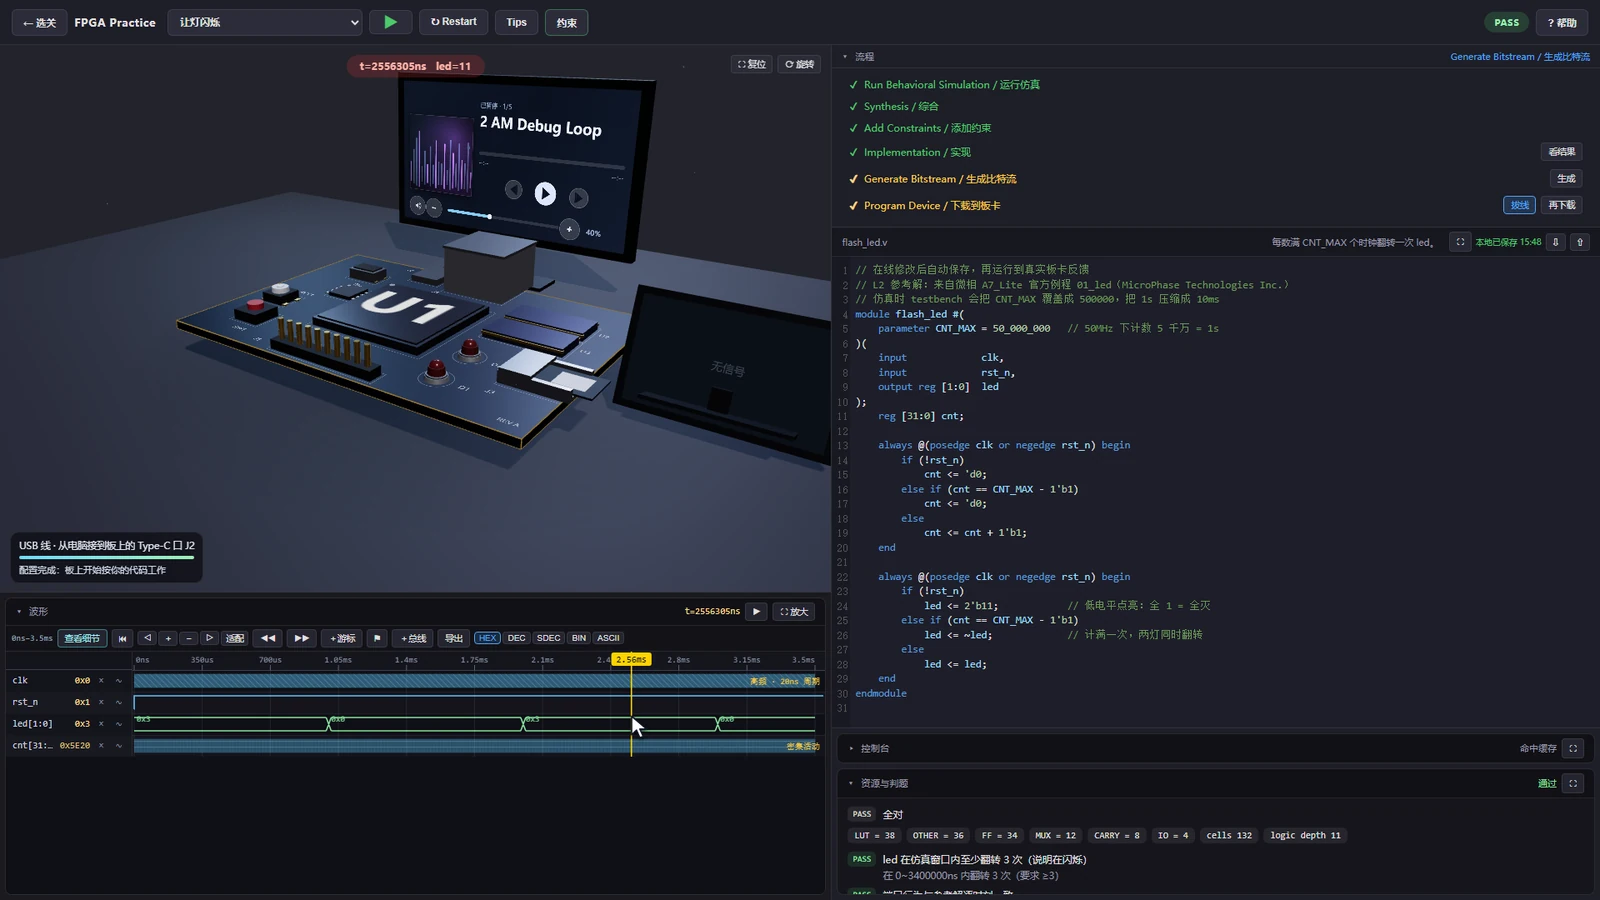
在线教学产品与全栈系统集成
| 工作 | 落在哪个功能里 | 可以查看的材料 |
|---|---|---|
| 课程与产品架构 | 将 31 关学习目标组织为 8 章,覆盖数字逻辑、接口、数据流及外设。 | 8 章课程路线与观察例子 → |
| 交互系统整合 | 连接编辑器、图形约束、3D、逐针手册与观察反馈。 | 手册和 3D 桌面 → |
| 问题定位与产品迭代 | 从使用反馈定位数据、时序、界面和部署问题,推进对应修复。 | 具体问题与处理 → |
| 部署与持续交付 | 云端部署、状态通知、数据备份、版本留档和上线验收。 | 维护过程记录 → |
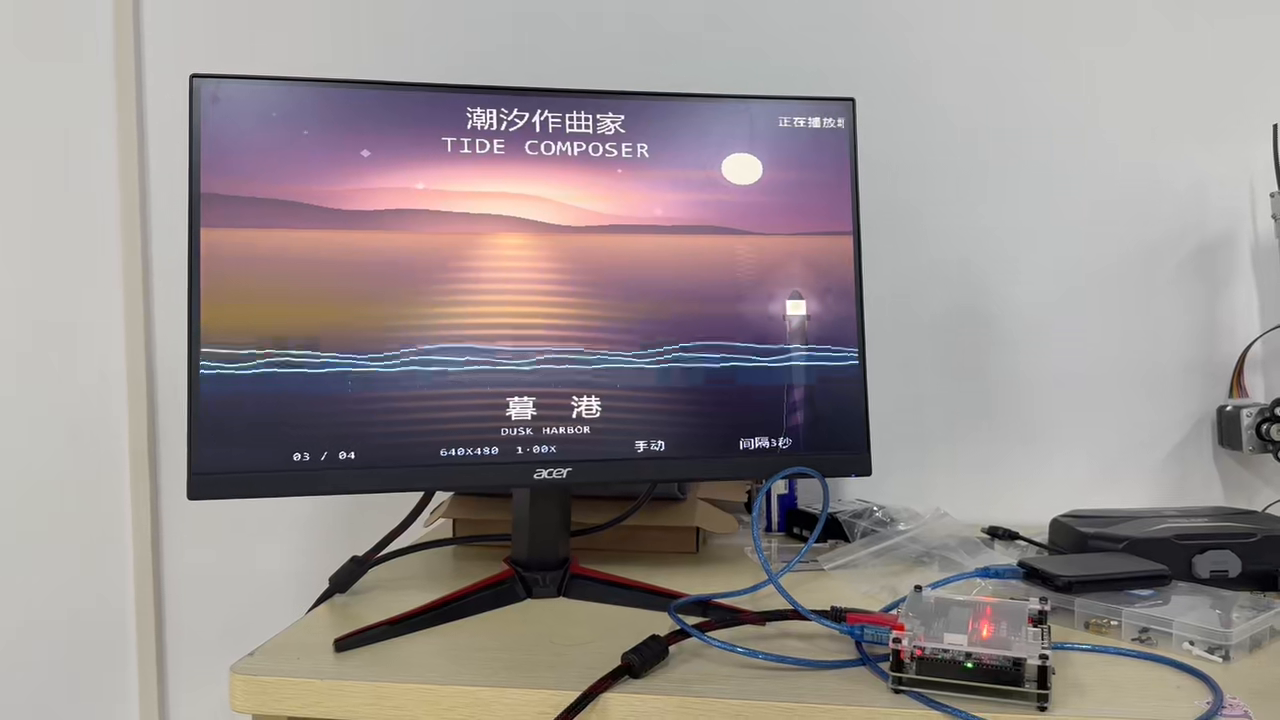
FPGA 数字系统与图像音频处理
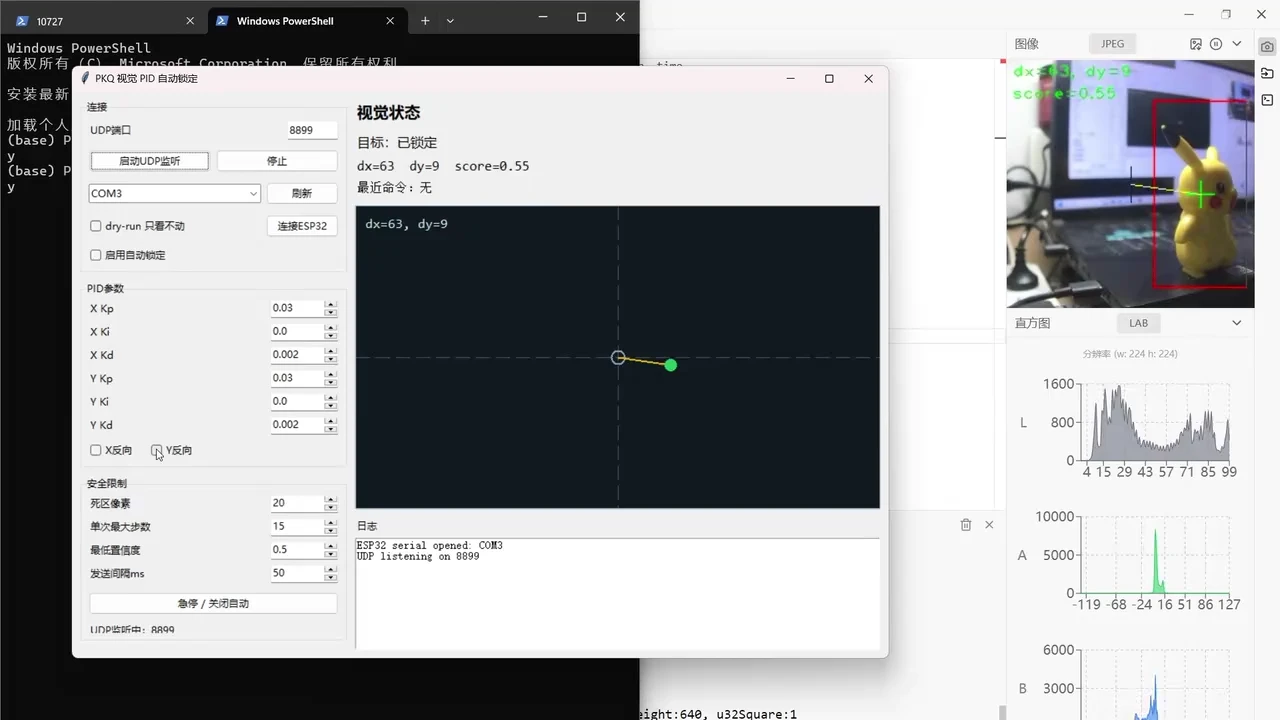
嵌入式视觉与闭环运动控制
| 作品 | 系统开发与联调 | 实拍入口 |
|---|---|---|
| 车载平衡滚球 | 视觉位置、速度估计、摩擦补偿与步进控制。 | 照片和 3 段实拍 → |
| MaixCAM 自动识别瞄准 | 模型部署、坐标反馈、GUI 与双轴机构联调。 | 4 分 52 秒演示 → |
| 鼠标双轴云台 | ESP32-S3 与 FPGA 两条主控路线。 | 两版实现介绍 → |
软件工具与技术表达
| 方向 | 具体作品或工作 | 入口 |
|---|---|---|
| 桌面工具 | AI 用量监控台、Everyday 像素任务与启动中控。 | 其他项目 → |
| 视频制作 | 功能实录、截图聚焦、横竖屏分别构图。 | 演示与镜头安排 → |
| 与 AI 合作 | 我提出目标、检查预览和决定取舍,AI 协助实现与验证。 | 按一次改动看分工 → |
AI 协作工程化与交付管理
- 需求与系统拆解把目标、约束和验收标准写成具体工作包。
- 上下文与素材复用组织已有工程、演示素材与决策记录,减少重复准备。
- 预览与验证先看可操作结果,再按改动检查界面、运行或部署。
- 版本与交接保存提交、备份、验证记录和待办,使项目可以继续接手。
在这个过程中,我把控目标、技术取舍和实际体验,结合 AI 辅助实现、分析与检查。查看这套工作流怎样搭建 →